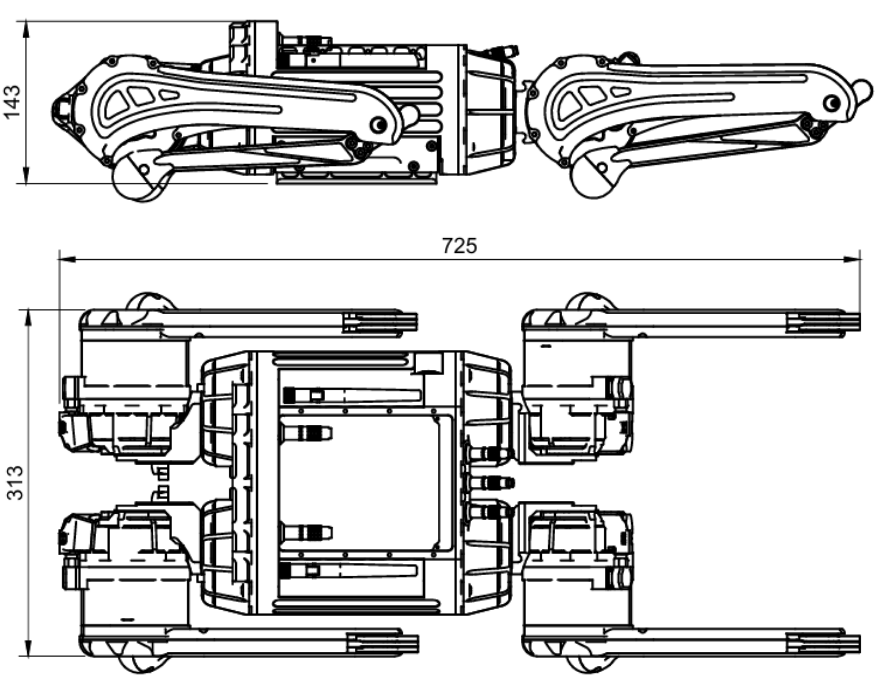
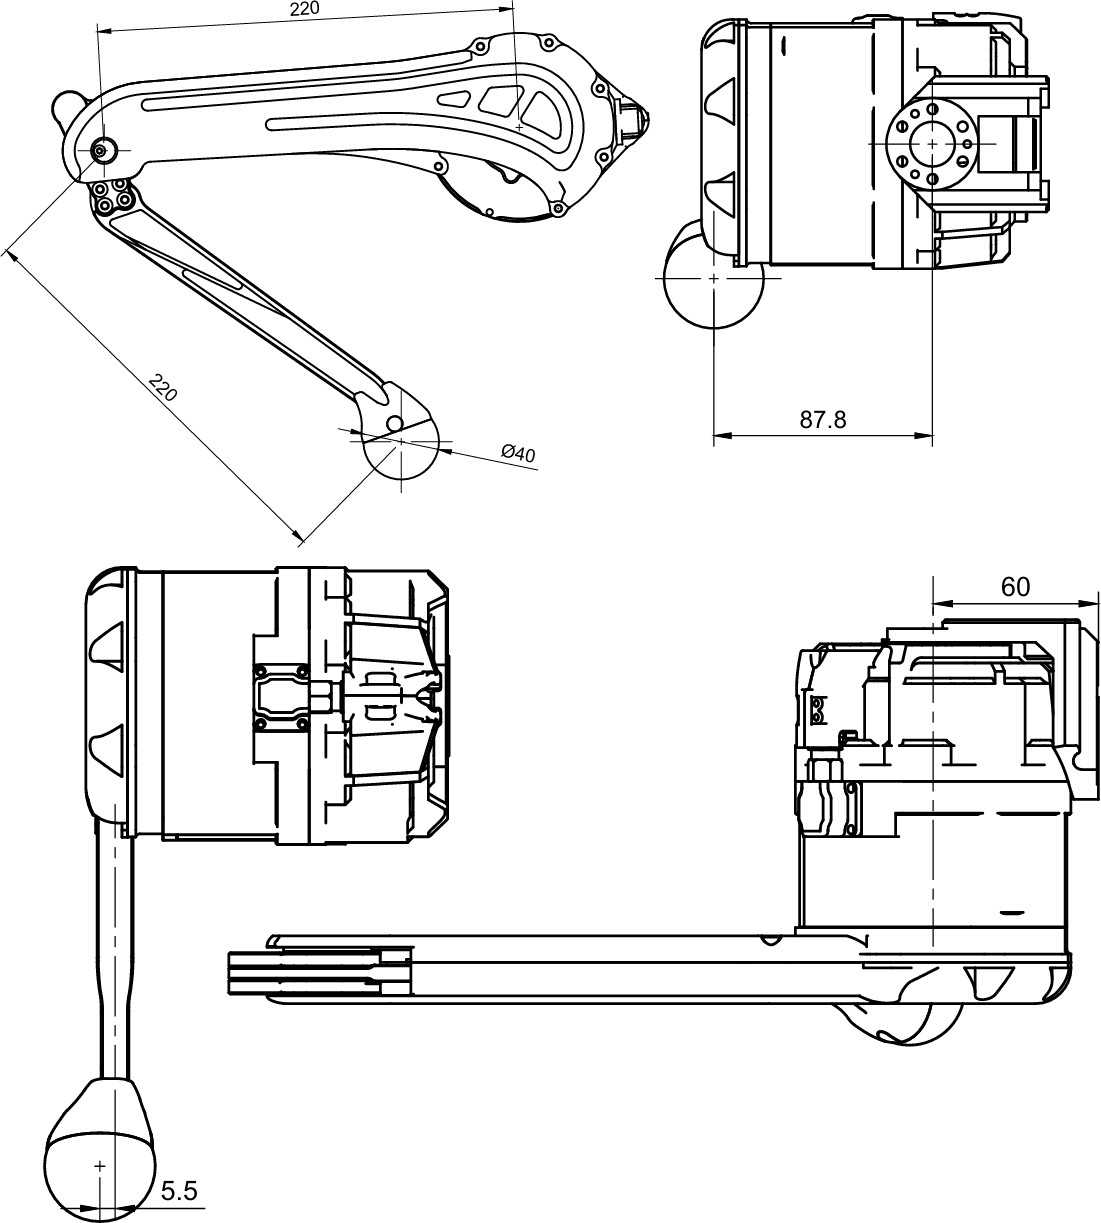
Mechanical# General dimensions# Robot Legs# Joint Motion Range# Joint no. Location Range 0 Front/Back 150° (90°+60°) 1 Front 180° (90°+90°) 1 Back 270° (90°+180°) 2 Front/Back 140° (90°+50°)